Svenska
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






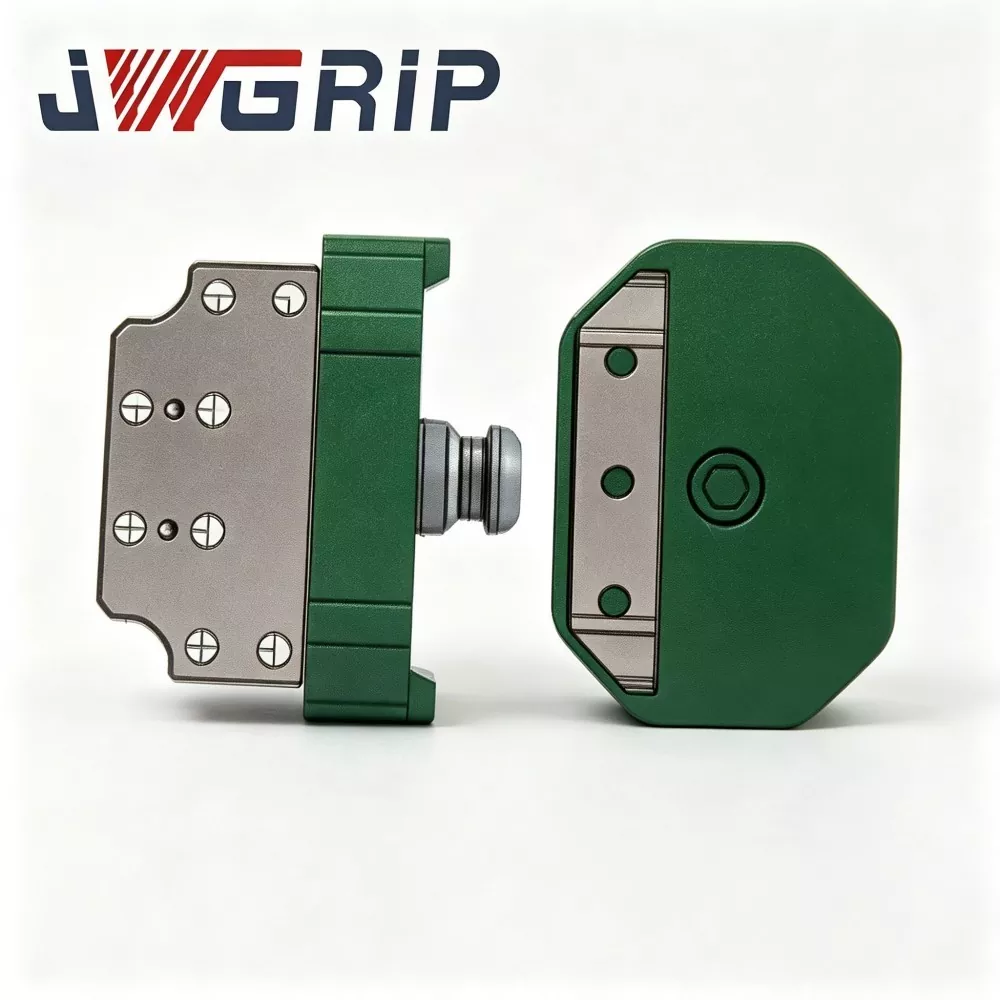
Robot Quick Change Gripper Tray Coupling
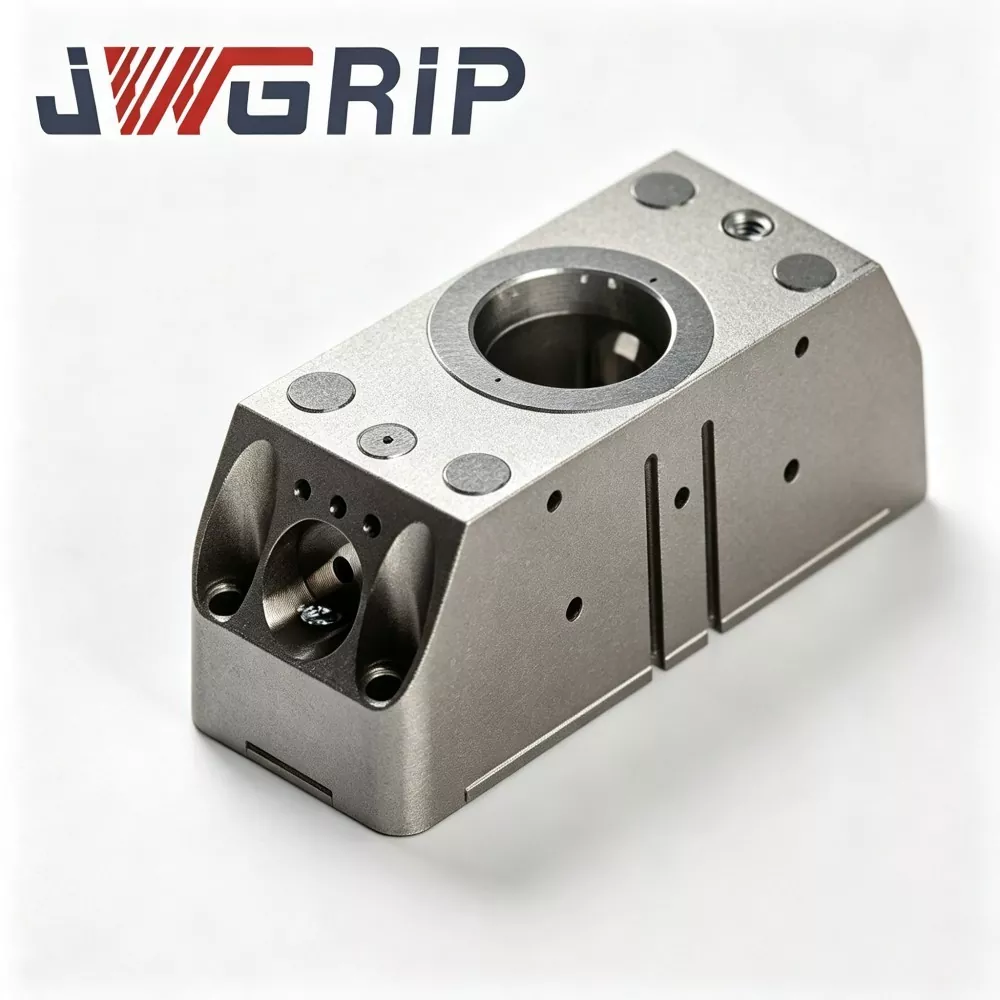
JWGRIP är tillverkare och leverantör av professionell Robot Quick Change Gripper Tray Coupling i Kina. Det är en avancerad integrerad robot-sluteffektomkopplingskomponent speciellt designad för flexibla obemannade automatiserade produktionslinjer. Den integrerar strukturell konfiguration av höghållfast legerat stål och precisionsslipningsprocess i en enda enhet, och realiserar helautomatisk robotverktygsväxling utan manuellt ingripande under byte av gripdon, brickor och andra ändverktyg.
Denna högpresterande Robot Quick Change Gripper Tray Coupling har ultralågt repeterande positioneringsfel, utmärkt prestanda mot utmattning och ultralång livslängd, och stöder automatisk låsning och upplåsning av signalåterkoppling för att möta de intelligenta driftkraven för obemannad produktion. Strikt tillverkad genom råmaterialinspektion, CNC-precisionsbearbetning, professionell värmebehandling och ythärdningsprocess, genomgår varje koppling omfattande prestandatestning av färdig produkt och kontinuerlig cyklisk belastningsverifiering, i enlighet med CE-mekaniska säkerhetsstandarder.
Den levererar stabil och konsekvent mekanisk prestanda i långsiktiga cykliska växlingsscenarier. Den är allmänt kompatibel med industrirobotmodeller av flera märken och används i stor utsträckning i montering av nya energibatterier, 3C-elektroniktillverkning, montering av bildelar och intelligenta logistiksorteringsverkstäder. Genom att stödja professionella tekniska ritningar, konsultation på plats och fullständig teknisk vägledning efter försäljning, förkortar det effektivt implementeringscykeln för renoveringsprojekt för robotflexibla produktionslinjer för globala industrikunder.
Core Working Mechanism Introduktion
Robot Quick Change Gripper Tray Coupling är en dedikerad robotände snabbväxlingsgränssnittskomponent, som huvudsakligen används för att snabbt växla mellan robotgriparmoduler och materialbärande brickmoduler.
Utan denna koppling kräver varje växling mellan brickan och griparen produktionslinjestopp, manuell bultborttagning, justering av referenspunkten och koordinatkalibrering. Ett enda verktygsbyte kan ta 10-30 minuter och avsevärt minska den totala utrustningseffektiviteten (OEE) för automatiserade linjer.
Kopplingen består av två kärnenheter:
1. Robotsidans bas (huvudsidan): Permanent fäst vid robotflänsen.
2. Adapter på verktygssidan (slavsida): Monteras separat på varje gripare och varje bricka.
Arbetsflöde:
1. Roboten flyttar sig till dockningsstationen och för robotsidans bas nära målverktygssidans adapter (gripare eller bricka).
2. Tryckluft driver de inbyggda mekaniska låständerna så att de griper in och fullbordar den mekaniska låsningen.
3. Lokaliseringsstift och lokaliseringshål med hög precision uppnår exakt upprepad positionering. Inbyggda pneumatiska passager ansluter automatiskt gaskretsar på verktygssidan för vakuum eller pneumatiska gripdon.
4. Intern sensor matar tillbaka låsningsstatussignalen i realtid till robotens kontrollsystem. Roboten utför efterföljande hanteringsuppgifter först efter att ha mottagit bekräftelsesignalen "låst på plats", vilket förhindrar att arbetsstycket tappas av misstag orsakat av ofullständig låsning.
5. När verktygsbyte krävs avger roboten en upplåsningssignal; luftkretsen släpper ut tryck; mekaniska lås-tänder frikopplas; roboten rör sig bort från nuvarande verktyg och dockar med nästa måleffektor.
De flesta vanliga snabbväxlingsskivor för allmänt bruk saknar strukturell optimering för växlande belastningsförhållanden med blandade tråg-gripare. Brickverktyg genererar excentrisk last med stor yta medan kompakta gripdon levererar koncentrerad last; upprepad växling accelererar nötning av datum-yta. JWGRIP bygger på hundratals erfarenheter från robot-station-retrofitprojekt och optimerar lastbärande distribution och referensskyddskonstruktion av denna koppling för att upprätthålla långsiktig positioneringsstabilitet under omväxlande excentrisk belastning och koncentrerad belastning.


Typisk operationell smärtpunktsanalys
Fabriker som använder multiverktyg blandad hantering (bricka + gripare) via industrirobotar stöter vanligtvis på följande flaskhalsar med vanliga snabbbyteslösningar:
1. Lång driftstopp för manuellt verktygsbyte Täta demontering/montering av bultar, datumjustering och koordinatomkalibrering upptar en stor del av produktionstiden, minskar OEE och begränsar utmatningskapaciteten för automatiserade stationer.
2. Positionsnoggrannhetsfluktuationer inducerad av mänsklig drift Manuell inriktningskvalitet beror mycket på operatörens skicklighet. Positionsavvikelser ackumuleras efter flera verktygsbytescykler och försämrar monteringskonsistensen.
3. Säkerhetsrisker i scenarier för manuellt verktygsbyte Manuellt ingripande nära robotänden i rörelse skapar risker för kollisioner och skador vid upprepade verktygsbyten.
4. För tidigt slitage på referensytan under växlande belastningsförhållanden Allmänna snabbväxlingsskivor är designade för sluteffektorer av en typ. Växling mellan brickor med stor excentrisk last och gripdon med koncentrerad last påskyndar nötning av lokaliseringsytan, vilket leder till minskad noggrannhet vid upprepad positionering och frekvent underhåll.
5. Otillräcklig signal-feedback-säkerhetsmekanism Vissa billiga snabbväxlingsenheter saknar återkoppling av låsningsstatus i realtid. Roboten kan utföra rörelse under ofullständig låsning och utlösa olyckor där arbetsstycket tappas.
JWGRIP Robot Quick-Change Gripper-Tray Coupling adresserar ovannämnda smärtpunkter genom fem kärndesignåtgärder: dedikerad blandad-lastoptimerad bärande struktur, mekanisk förreglad anti-fallmekanism, realtidslås-statussensoråterkoppling, modulärt utbytbara slitdelar, täckande 3-matris-produkt kg.
Modulsammansättning
JWGRIP Robot Quick Change Gripper Tray Coupling består av sex nyckelfunktionsmoduler:
① Master-basenhet på robotsidan
② Slavadapter på verktygssidan
③ Mekanisk spärrlås-tandgrupp (anti-fall säkerhetsstruktur)
④ Högprecisionspositioneringsstift och lokaliseringshål
⑤ Integrerad inbyggd pneumatisk passageenhet
⑥ Låsstatusdetekterande sensor & signalutgångsenhet
Strukturell beskrivning
1. Master-basenhet på robotsidan Huvudmonteringsbas fäst på robotflänsen; höghållfast legerat stål, avspänningsbehandlade och precisionsslipade ytor med nyckelmatchning. Den bär dynamiska sammansatta laster som överförs från verktygssidans sluteffektorer.
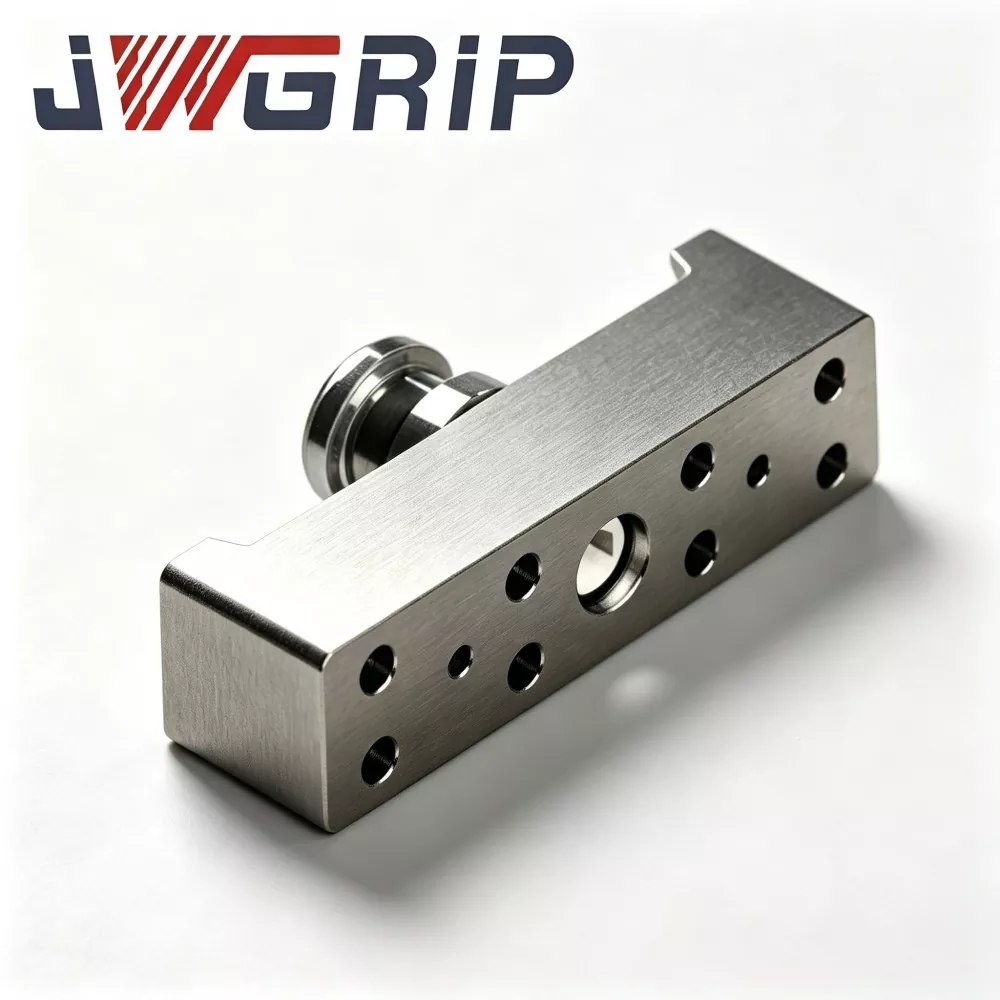
2. Slavadapterenhet på verktygssidan Anslutningsplatta för verktygsände, installerad separat på varje gripare och varje bricka. Matchar masterbas i dockningsdimension, datum-yta och gaskretsgränssnitt.
3. Mekanisk spärrlås-tandgrupp Pneumatiskt aktiverade mekaniska låständer. Realiserar positivt mekaniskt ingrepp efter dockning. Även om den pneumatiska tillförseln misslyckas av misstag, håller den mekaniska förreglingen låst tillstånd för att förhindra att verktyg tappar, vilket uppfyller CE-kompatibelt passivt säkerhetsskydd.
4. Högprecisionspositioneringsstift och lokaliseringshålspositioneringsset Precisionsjordade lokaliseringsstift och lokaliseringshål garanterar repeterande positioneringsprestanda ≤±0,008 mm efter varje dockning. Speciellt optimerad bärande bussning saktar ner slitage orsakat av alternerande excentrisk belastning / koncentrerad belastning cykler.
5. Integrerad inbyggd pneumatisk passageenhet Inbyggda förseglade gaskretskanaler inuti master- och slavsidorna. Kompletterar automatiskt pneumatisk anslutning under dockning och levererar tryckluft till pneumatiska gripdon eller vakuumtråg utan extra extern slanglayout.
6. Sensor för detektering av låsstatus och signalutgångsenhet Inbyggd sensor detekterar det faktiska tillståndet för inkoppling av mekaniskt lås och matar ut omkopplarsignal mot robot-PLC-system. Robotrörelselogik kan konfigureras för att endast tillåta rörelse vid mottagande av en "helt låst" bekräftelsesignal.
Kärntekniska fördelar
1. Blandad belastningsoptimerad struktur för scenarier med alternerande byte av brickgripare
De flesta på marknaden tillgängliga snabbväxlingsskivorna riktar sig till sluteffektorer i en kategori. Denna koppling förstärker den bärande ringen och styrstiftsbussningens struktur för frekvent växling mellan stora brickor och kompakta gripdon. Det mildrar nötning på referensytan under omväxlande excentrisk belastning och koncentrerad belastning. Verifierad av fältprojekt: över 1 miljon stabila dockningscykler under nominell belastning 24-timmars cyklisk produktion.
2. ≤±0,008 mm repeterad positioneringsnoggrannhet för enhetlig montering
Använder lagerhylsor av högprecisionslegeringar och stift för slipning. Efter byte av brick-gripare kräver robotprogramkoordinater ingen storskalig omkalibrering, vilket drastiskt minskar arbetsbelastningen för teknikerns felsökning på plats. Kritiskt för högprecisionsscenarier som nyenergibatteri-cellstapling och 3C-komponentmontering.
3. Dubbelsäkerhetsdesign: mekanisk självförregling + återkoppling av elektrisk låsstatus
Passiv mekanisk spärr håller låsläge vid oavsiktlig lufttillförselförlust för att undvika plötslig verktygsseparering. Robot-styrenheten kan endast utföra rörelse efter att ha mottagit en "helt låst" elektrisk återkopplingssignal. Denna CE-certifierade dubbelsäkerhetsmekanism eliminerar stora säkerhetsrisker för obemannade verkstäder.
4. Modulär slitdelarkitektur för lågkostnadsunderhåll
Viktiga förbrukningskomponenter inklusive lokaliseringsstiftshylsor och tätningsringar har en delad modulär design. Användare kan endast byta ut lokala slitdelar utan att demontera huvudbasen från robotflänsen. Förkortar utrustningens stilleståndstid och sänker långsiktiga underhållskostnader. Reservdelssatser kan levereras tillsammans med huvudenhetsoffert.
5. Brett utbud av nominell lastmatris och kompatibilitet med flera robotar
Lager-produktens märklast täcker 3 kg-120 kg. Monteringsflänsdimensioner följer vanliga robotindustristandarder, kompatibla med ABB, FANUC, KUKA, YASKAWA och inhemska kinesiska robotmärken. Stöder anslutning med vakuumbrickor, mekaniska gripdon, pneumatiska käftar och andra sluteffektorer. Skräddarsydd modifiering av fläns, lastklassning eller tätningsstruktur är tillgänglig för speciella krav.
6. Fullständig tillverkning och komplett teknisk supporttjänst
Kärnprocesser inklusive sållning av råmaterial, värmebehandling, precisionsbearbetning och cyklisk testning av färdiga produkter genomförs i JWGRIP-fabriken, ingen outsourcing av kärnprocesser. Ingenjörsteamet tillhandahåller 2D/3D-ritningar, installationsmanualer och förslag på parameterinställningar för slutanvändare.
Tillämpningsscenarier för flera branscher
1. Monteringslinjer för nya energibatterier och energilagringsmoduler
I verkstäder med litiumjonbatterimoduler måste en robot växla mellan vakuumsug för modultransport och mekanisk gripare för fixturåtdragande uppgifter. JWGRIP-koppling realiserar obemannat automatiskt verktygsbyte. Verktygsbytestiden sjunker från manuellt 15 minuter ner till automatiskt 3 sekunder, vilket kraftigt minskar produktionslinjens stillestånd som orsakas av verktygsbyte. Flera tillverkare av energilagringsutrustning i södra Kina har antagit denna lösning.
2. 3C-Electronic-Product Assembly Produktionslinjer
För monteringsstationer för mobiltelefonkomponenter och notebook-skal, samverkar kopplingen med lätt belastning (3-10 kg) med små materialbrickor och pneumatiska gripdon i miniatyr. Högprecisionsdockning undviker monteringsavvikelser som orsakas av verktygsbyte, vilket stöder kontinuerlig sammansättning av precisionselektronikkomponenter i hög hastighet.
3. Automotive-Component Automated-Assembly Workshops
Tillverkning av bildelar kräver att robotar hanterar både bulkmaterialbrickor och positionerande klämgripare. Medel-till-tung belastning (25-120 kg) koppling utför frekventa verktygsbyten.
4. Intelligent-Logistics Automated-Sorting Stations
På verkstäder för automatiserad materialsortering växlar roboten mellan hellådans transportbricka och plockgripare i ett stycke. En robot realiserar multifunktionell drift, vilket minskar den totala investeringen i automatiserade sorteringssystem.
Produktionsarbetsflöde och kvalitetskontrollramverk
JWGRIP implementerar ISO 9001:2015 kvalitetsledningssystem i hela produktionskedjan. Intern utrustning inkluderar CNC-bearbetningscentra, värmebehandlingsugnar med hög temperatur, precisionsslipmaskiner, metallografiska inspektionsinstrument, omfattande testbänkar med cyklisk belastning och testanläggningar för saltsprutning. All kärnkomponentbearbetning slutförs internt istället för att köpa färdiga utlagda delar.
Komplett produktionsarbetsflöde:
1. Inkommande inspektion av råmaterial: Stångmaterial av legerat stål får kemisk sammansättningsanalys och hårdhetstestning; Råvaror som inte uppfyller kraven kasseras innan de sätts i produktion.
2. CNC-grovbearbetning och ytbearbetning: Formning av huvudkropp, lokaliseringsstifthus och låstandkomponenter via högprecisions-CNC-utrustning.
3. Vakuumvärmebehandling och ythärdning: Viktiga lastbärande komponenter genomgår härdning och härdning för att uppgradera hårdhet och antislitageprestanda.
4. Precisionsslipningsprocesser: Kritiska datumytor och lokaliseringsstiftshål får finslipning för att möta strikta krav på dimensionell tolerans och ytjämnhet.
5. Komponentmontering och driftsättning av pneumatiska kretsar: Montera låständer, tätningselement och sensorenheter; utför inre lufttäthetstest för gaskretsen.
6. Fullfunktionstestning av cyklisk belastning: Varje färdig koppling körs tusentals gånger låsning-upplåsande cyklisk simulering under nominell belastning; verifiera upprepad positioneringsnoggrannhet, lufttäthet och tillförlitlighet för signalåterkoppling; icke-kvalificerade enheter returneras för omarbetning.
7. Slutbesiktning & lasermärkning: Måttkontroll, utseendekontroll, certifieringsmärkning; kvalificerade produkter går in i lager för färdigvaror för lagerhållning.
Underhållsvägledning
1. Daglig visuell inspektion: Före varje produktionsskift, kontrollera visuellt datumytor, låstands arbetsområde och tätningsringar för spån, smuts eller mekaniska stötskador. Rensa främmande föroreningar med torr tryckluft.
2. Underhållstrigger baserad på cyklisk räkning: Under 24-timmars kontinuerlig produktion, inspektera lokaliseringsstifthylsor och tätningsringar var 300 000:e dockningscykel. Rengör referensytorna och applicera antislitagefett. Byt ut förbrukningsdelar om repor eller uppenbart slitage uppstår. Förkorta underhållsintervallet för tunga dammverkstadsmiljöer.
3. Använd inte-påminnelser: Förbjud överskattad belastning. Förbjud våldsam kollision mellan masterbas och slavadapter. Ta inte isär den inre mekaniska lås-tandenheten utan professionell-teknisk vägledning.
4. Långtidsskydd vid tomgångslagring: Rengör hela kopplingsenheten, applicera rostskyddsfett på referensytor och låstandsytor; förvara i torrt dammsäkert skåp.
Efterförsäljning
1. Fjärrbaserad online-teknisk vägledning som täcker installation, driftsättning och felsökning på plats.
2. Fullständig drift-underhållsdokumentation tillhandahålls för varje inköpsorder.
3. Teknisk konsultation på ingenjörsnivå för OEM-anpassade projekt: modifiering av flänsdimension, uppgradering av tätningsstruktur, anpassning av speciallastklass etc.
4. Förhandlingsbar betald teknisk service på plats tillgänglig för projektbaserade beställningar med stora volymer.
5. Oberoende reservdelsförsörjning för lokaliseringsstifthylsor, tätningsringar och andra bärbara komponenter, som stödjer fältbyten av tekniker på kundsidan.
6. Garantibeskrivning:2-års garanti för icke-förbrukningsbara huvudkonstruktionskomponenter under korrekt installation och märklast-arbetsförhållanden. Förbrukningsbara slitdelar (tätningsringar, lokaliseringsstift-hylsor) är undantagna från den fria garantin. Skador orsakade av felaktig montering, överbelastning, konstgjord kollision eller kemisk korrosion utöver specifikationen täcks inte av garantin.
Referens för upphandling och projektutvärdering
Kärnvärdet för JWGRIP Robot Quick Change Gripper Tray Coupling: ändamålsoptimerad blandad-tray-gripper alternerande-lastbärande struktur, ≤±0,008 mm repeterad positioneringsnoggrannhet, mekanisk förregling + elektrisk-signal dubbel säkerhetsmekanism, modulärt utbytbara OEM-utbytbara och-matriser förmåga. Det löser viktiga flaskhalsar för automationsstationer: långa stilleståndstider för manuellt verktygsbyte, mänskligt inducerad positioneringsavvikelse, säkerhetsrisker vid manuellt ingrepp, accelererat datumslitage under omväxlande-excentrisk och koncentrerad belastning, ofullständigt låsnings-säkerhetsskydd.
Påminnelser om projektutvärdering:
1. Bekräfta den faktiska robotflänsdimensionen och den erforderliga nominella belastningen (tänk på dynamisk slagbelastning, inte bara statisk vikt av sluteffektorn). Reservera tillräcklig säkerhetsmarginal.
2. Förtydliga verktygsbyteobjekt: lista antal gripdon och brickor som behöver förses med slavadaptrar på verktygssidan.
3. Verifiera verkstadens tryckluftskällas kvalitet och tryckstabilitet; rekommenderar en kombination av luftfiltertryckregulator om trycket fluktuerar kraftigt.
4. Confirm robot-PLC IO-resource condition for lock-status-signal reception. JWGRIP provides free electrical-interface-documentation.
5. Standardlagerversioner ger snabb leverans; anta OEM kundanpassad ingenjörstjänst för specialfläns, specialtätningsgrad eller speciella lastklasskrav.
FAQ
F1: Kan denna koppling genomföra helautomatiskt verktygsbyte utan manuellt arbete?
Ja. Robot Quick Change Gripper Tray Coupling tar emot pneumatisk styrsignal från robotsystemet och avslutar automatiskt låsning/upplåsning. Verktygsbyteslogik kan integreras i robotprogrammet. Observera att du måste konfigurera motsvarande verktygsförvaringsställ för att hålla lediga gripdon och brickor.
F2: Krävs omkalibrering av koordinat varje gång efter byte av bricka och gripare?
Denna koppling uppnår ≤±0,008 mm upprepad positioneringsnoggrannhet under korrekt installationsförhållanden. Storskalig koordinatomkalibrering är onödig; mindre finjusteringar är acceptabelt vid första idrifttagning.
F3: Kan den anpassa sig till icke-standardiserade anpassade robotflänsdimensioner?
Lagerstandardversion matchar vanliga robotflänsspecifikationer. För icke-standardiserade flänskrav, skicka in ritning före beställning; OEM specialbearbetning av monteringsgränssnittsdimension kan realiseras.
F4: Vad händer om tryckluftstillförseln avbryts under robotrörelse?
Inbyggd mekanisk självlåsningsstruktur håller låständerna inkopplade även utan lufttryck, vilket förhindrar olyckor att tappa verktyg. Upplåsning kan endast ske när både upplåsningssignal OCH giltigt lufttryck är närvarande.
F5: Vilka är viktiga underhållsartiklar för långvarig kontinuerlig cyklisk produktion?
Huvudarbete: rena datumytor och låstandområde; inspektera tätningsringar och lokaliseringsstift-hylsor genom cyklisk räkning; fyll på anti-slitagefett; byt ut förbrukningsdelar när uppenbart slitage uppträder. Förkorta underhållscykeln för dammrika verkstäder.
Skicka förfrågan
Kontaktinformation
-
Adress
Nr 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong-provinsen, Kina
-
Tel
-
E-post
Välkommen att skicka förfrågan till JWGRIP. Vårt professionella tekniska team och försäljningsteam kommer att tillhandahålla gratis armaturval, anpassad lösningsdesign och korrekt offert.
Nyheter Rekommendationer