Svenska
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Pålitlig tillverkare av UPC-nollpunktspositioneringsserie för högprecisionsarbetshållning
Som en industriell OEM & ODM-leverantör av UPC Zero Point Positioning Series,JWGRIPutför strukturell iteration, mekanisk validering och masstillverkning för robotmatchade pallar, magnetiska lokaliseringsbaser och mekaniska anslutningsarmar. Denna robotkompatibla maskinvarulösning för lokalisering är specialbyggd för tillverkare som avser att utöka robotens materialhanteringskapacitet utan att se över sin befintliga CNC-maskinbas. Vid sidan av denna hårdvaruportfölj kan kompatibla verktygsresultat uppnås när de paras ihop medNollpunktspallserienoch Zero Point Clamping Chuck-serien, som bildar hybrid manuella-automatiska lokaliseringsarbetsflöden över hela verkstadsgolvet. Alla viktiga sammankopplingsdimensioner följer strikt enhetliga gränssnittsstandarder för att garantera sömlös interoperabilitet mellan serier.
Applikation Flaskhals
Många konventionella nollpunktshårdvaruuppsättningar är utvecklade enbart för manuella lastnings- och lossningsoperationer. När fabriker lägger till robotarmar för obemannad produktion stöter de snabbt på praktiska hinder. Standardpallar saknar dedikerade mekaniska greppfunktioner, vanliga chuckar kan inte ta emot robotlevererade pallar stabilt och operatörer står inför extra modifieringsarbete för att få gammal hårdvara att passa robotstationer.
Vad händer om du vill växla flexibelt mellan manuell drift och robothantering på samma maskinstation? Många tidiga automationslösningar tvingar verkstäder att välja ett läge permanent. Antingen kör du helautomatiskt och förlorar snabba manuella ingrepp, eller så håller du dig till manuell laddning och ger upp produktionspotentialen för släckt ljus.
Hur undviker man kostsamma fullskaliga hårdvarubyten när man eftermonterar robotar på befintliga maskiner? Fullständigt utbyte av alla pallar och chuckar skapar stort kapitalavfall. Många produktionschefer söker modulär tilläggshårdvara som kan samexistera med deras nuvarande nollpunktsinfrastruktur. Det är precis där denna serie levererar påtagligt praktiskt värde
Modulära verktygskomponenter
UPC nollpunktspall med kraftchuck: Denna integrerade pallenhet har inbyggda kraftfulla spännkomponenter. Designad för direkt robotgrepp och placering tar den bort extra mellanliggande adaptrar. Den kan överlämnas direkt av mekaniska armar och låsas på plats utan mänsklig beröring, väl lämpad för kontinuerlig satsvis bearbetning under obevakade förhållanden.
UPC Magnetic Zero Point Pallet: Den använder magnetisk assisterad lokaliseringslogik som skiljer sig från rena mekaniska låssystem. Magnetisk förpositionering håller pallen på plats innan den formella mekaniska låsningen träder i kraft. Denna förpositionsfunktion förhindrar effektivt att pallen glider eller förskjuts under höghastighetsrobotrörelser och snabba överföringar. Den fungerar anmärkningsvärt bra för tunnväggiga arbetsstycken och lätta armaturer.
UPC-gångjärnslänkarm för verktygsväxlare för snabbbyte av robot: Denna länkarm fungerar som den mekaniska utförande änden monterad på robotflänsar och tar tag i, lyfter och transporterar målpallar. Dess strukturella dimensioner är exakt anpassade till den yttre profilen på UPC-seriens pallar, vilket undviker felgrepp och fallrisker under höghastighetsrobotcykler.
UPC-centreringssegment för nollpunktschuckningssystem: Dessa centreringssegment fungerar som utbytbara positioneringshjälpkomponenter. De finjusterar datumtoleransen när pallar och chuckar på maskinsidan möter varandra, och kompenserar för mindre monteringsavvikelser som genereras under långvarig verkstadsdrift. De förlänger den användbara livslängden för hela lokaliseringssetet.
Förberedelser och regler för byte av hybridladdningsläge
Vilka förberedelser bör slutföras för växling av blandat läge?
Håll enhetliga referensstandarder för både robotbetjänade UPC-pallar och manuellt manövrerade pallar som kommer från Zero Point Pallet Series. Identiska dragbultsspecifikationer garanterar fysisk utbytbarhet på samma chuck på maskinsidan.
Vilka driftregler behöver uppmärksammas under lägesväxling?
Vid byte från robottillverkning till manuell justering behöver operatörerna inte demontera eller modifiera chucken på maskinsidan. De ersätter endast UPC-serien robotorienterade pallar med vanliga manuellt lastade pallar. Inget arbete med ny sondering eller nollställning krävs.
Vilka dolda risker bör du se upp med i blandade arbetsflöden?
Var uppmärksam på viktgränserna för robotgrepp. Arbetsstyckets och fixturens totalvikt får inte överstiga den nominella belastningen för UPC:s gångjärnslänkarm för robotsnabbbyte av verktygsväxlare. Överbelastning kommer att utlösa positioneringsavdrift och mekanisk deformation.
Utvärdering av prestanda
Robotisk repeterad överföringsnoggrannhet: Det är inte bara den statiska positioneringsnoggrannheten efter låsning. Du måste också undersöka positionsavvikelser som genereras i hela processen med att roboten griper, lyfter, flyttar och placerar. Mindre avvikelser under överföring kommer att expandera till uppenbara dimensionsfel efter flera bearbetningscykler.
Miljöanpassningsförmåga hos magnetstödda strukturer: För verkstäder fyllda med järnbaserade skärspån behöver palettmodeller av magnetisk typ effektiva spånavvisande konstruktioner för att förhindra järnrester från att fästa vid magnetiska ytor och förstöra lokaliseringens planhet.
Mekanisk struktur anti-impact prestanda: Robothanded placeringsåtgärder ger en viss kontaktpåverkan. Hårdvarans strukturella styrka måste absorbera frekventa upprepade stötar utan permanent deformation av lokaliseringsreferensytor.
Material och hantverksegenskaper
Huvudkonstruktionskroppar använder höghållfast härdat legerat stål. Nyckellokaliseringskontaktytor går igenom flerstegs precisionsslipningsprocesser. Pallenheter av magnetisk typ klarar upprepade åldringstestning av magnetisk kraftdämpning för att säkerställa att den magnetiska förpositionskapaciteten förblir stabil efter tusentals arbetscykler.
Alla komponenter i UPC-seriens nollpunktspositionering bibehåller gränssnittskompatibilitet med nollpunktsklämningsserien. Fabriker behöver inte kassera befintliga chuckar på maskinsidan när de introducerar pallar som kan robotar. Befintliga hårdvarutillgångar kan fortsätta att fungera i den nya automatiserade produktionslayouten.
Icke-standardiserat modifieringsstöd täcker gripspårdimensioner, justering av magnetisk kraftintensitet och monteringsflänsstorlekar för länkarmsarm, anpassning till olika vanliga standarder av robotmärkesfläns på marknaden.
Dagligt underhåll
Robotorienterad lokaliseringshårdvara ger inte full prestanda endast genom enkel installation. Den dagliga ledningen måste kombinera justering av robotrörelseparametrar, regelbunden spånrengöring på magnetiska ytor och periodisk inspektion av länkarmsledsavstånd. Även högkvalitativ modulär hårdvara kommer att skapa dolda risker om rutinunderhållssteg utelämnas. Många fall av underpresterande automationsprojekt härrör från försummad daglig inspektion snarare än defekter i hårdvaran i sig.





- View as
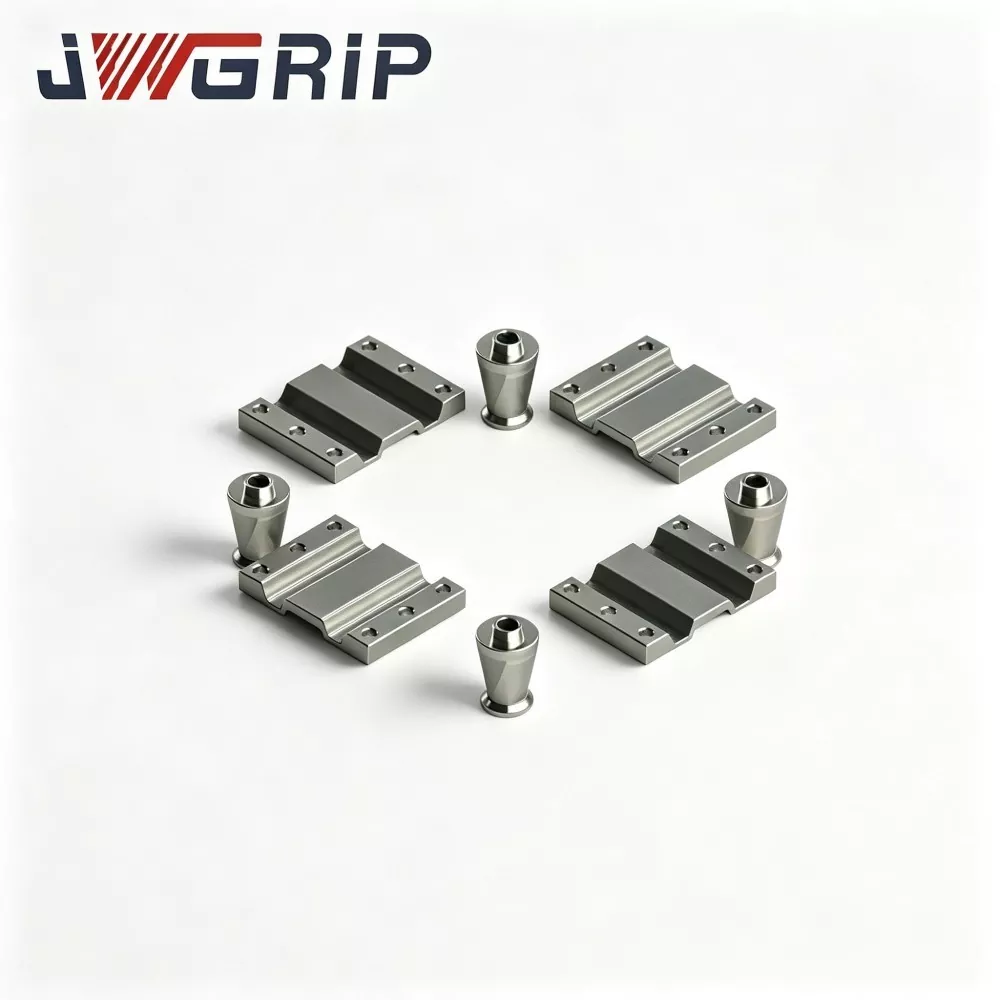
UPC-centreringssegment för nollpunktsspännsystem
JWGRIP är den professionella tillverkaren och leverantören av kundanpassade UPC-centreringssegment för nollpunktsspännsystem i Kina, med standardspecifikationer helt i lager. Som väsentliga stödtillbehör som är professionellt utformade för UPC-nollpunktschucksystem, fungerar dessa centreringssegment som kärnmatchnings- och underhållskomponenter för nollpunktsspännenheter. Genom att använda höghårda legerade stålmaterial och standardiserad precisionsbearbetningsteknik, kan de anpassas direkt till alla UPC-standard nollpunktschuckar utan extra extra tillbehör, stöder standardiserad montering och skräddarsydd modifiering för att möta olika fixturmatchning och krav på utrustningsuppgradering.
UPC Gångjärn Länkarm för Robot Quick Change Tool Change
JWGRIP är en professionell OEM-exportör av UPC Gångjärnslänkarm för Robot Quick Change Tool Change i Kina. Det är en kärnstrukturell anslutningskomponent speciellt designad för robotautomatiskt fixturbyte och obemannade CNC-flexibla produktionsceller. Denna optimerade gångjärnslänkarm fungerar som nyckelkraftöverföringsmediet mellan robotändeffektorn och UPC-nollpunktspallset, och realiserar mekanisk låsning och upplåsning av nollpunktspallar enbart genom robotaxelrörelse, vilket eliminerar behovet av ytterligare pneumatiska och hydrauliska hjälpdrivanordningar.
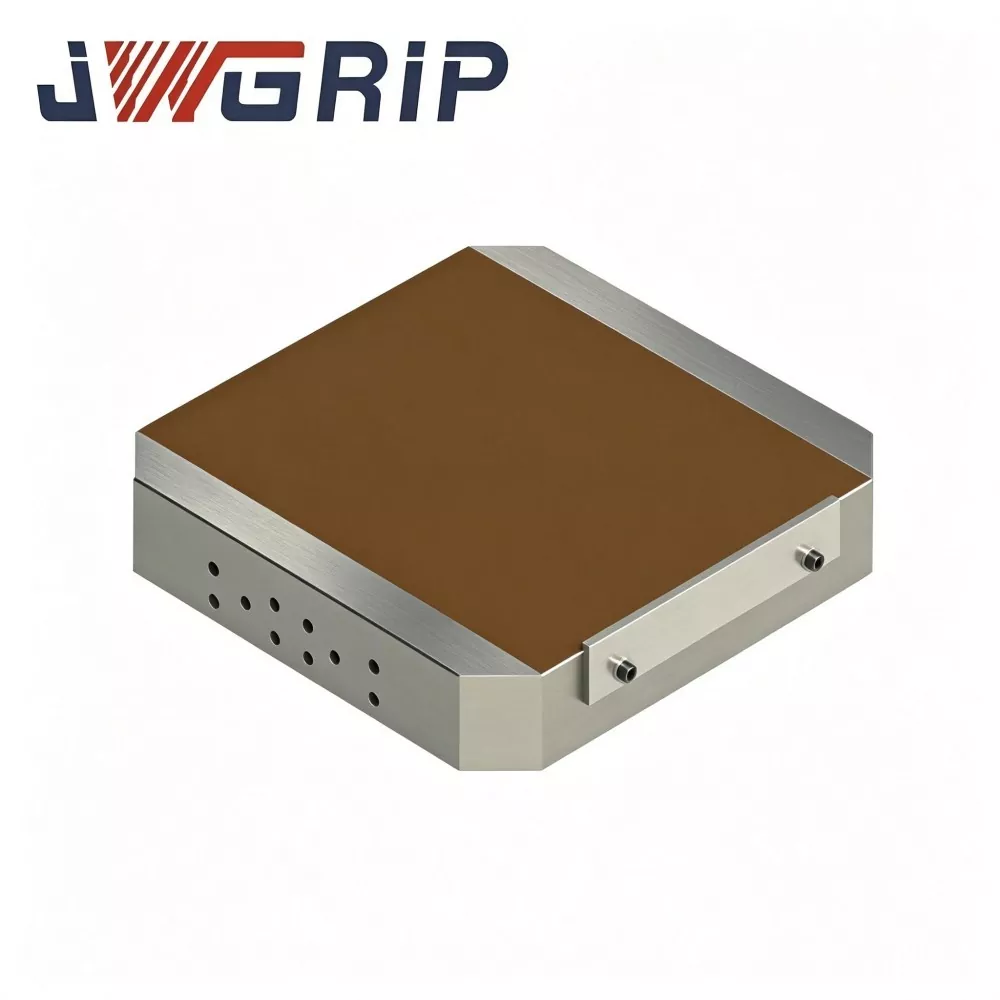
UPC magnetisk nollpunktspall
JWGRIP är en professionell exportör och fabriksdirekt grossist i Kina, som levererar UPC Magnetic Zero Point Pallet och levererar anpassade högeffektiva klämlösningar för CNC-fräsning, slipning och EDM-verkstäder. Denna integrerade pallenhet kombinerar standard UPC nollpunkts snabbväxlingspositioneringskonstruktion med en högpresterande permanentmagnetchuck, som bryter fysiska gränser för traditionella mekaniska klämbackar.
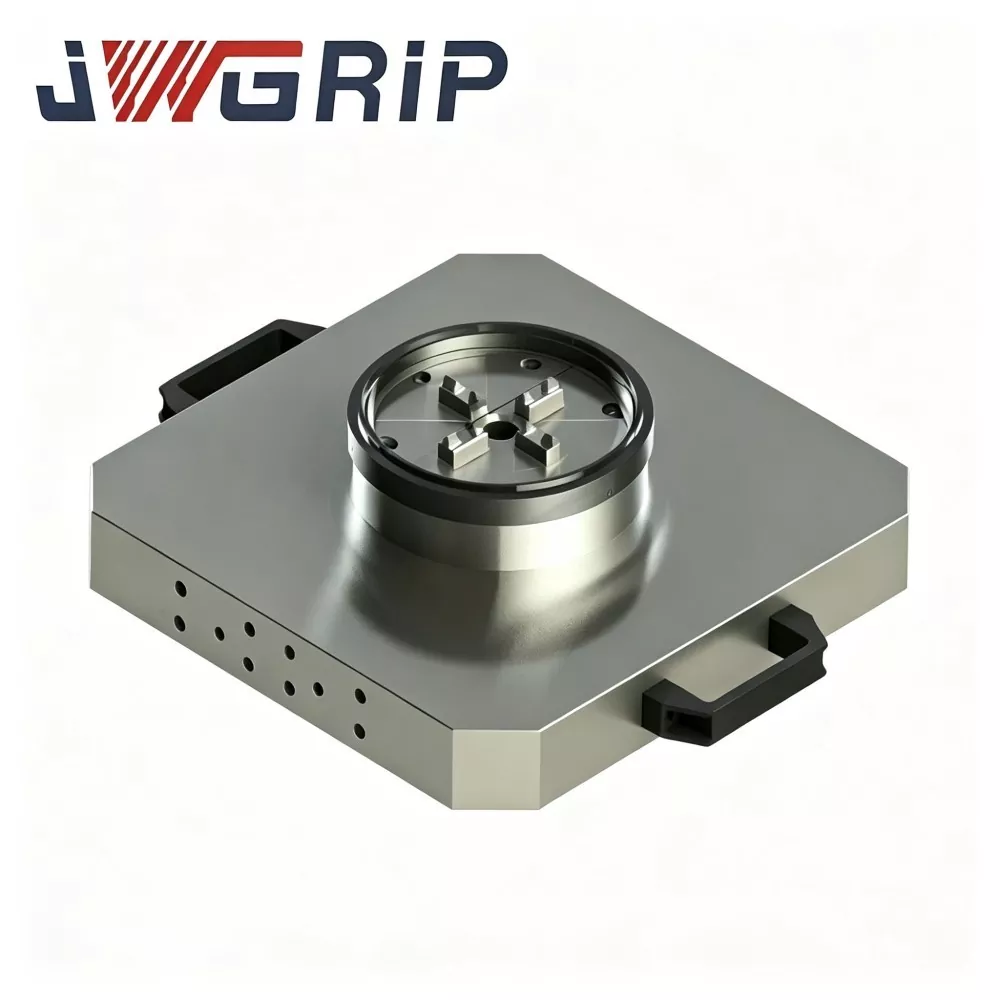
UPC nollpunktspall med kraftchuck
JWGRIP är tillverkare och leverantör av den professionella UPC-nollpunktspallen med Power Chuck i Kina. Det är en högprecisions integrerad klämfixtur som är skräddarsydd för moderna svarv-fräskompositmaskiner och vertikala bearbetningscentra. Denna produkt integrerar innovativt UPC-standard nollpunktslåsmekanism och motorchuck i en monolitisk pallstruktur, vilket eliminerar behovet av separat inköp och montering på plats av nollpunktsbas och oberoende chucktillbehör.
JWGRIP är en professionell UPC nollpunktspositioneringsserie tillverkare och leverantör i Kina. Vi välkomnar dig varmt till grossistprodukter av hög kvalitet till konkurrenskraftiga priser från vår fabrik.
Nyheter Rekommendationer