Svenska
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Professionell Robot Quick Change Gripper Series Tillverkare för industriell automation
Som en automationsfokuserad eftermonteringsleverantör av Robot Quick Change Gripper Series,JWGRIPlevererar trågkopplingsadaptrar, gripmoduler för robotändar och ledade griparmar med mekanisk utmattningstestning och standardiserad satsproduktion för CNC-verkstäder och automationsintegratörer som strävar efter partiell-line-automation samtidigt som den befintliga infrastrukturen för manuell drift behålls. Denna växlingsmaskinvara på robotsidan tar bort stora uppgraderingsbarriärer utan fullständigt byte av armaturen. Parat med UPC Zero Point Positioning Series ochNollpunktspallserien, bygger den kompletta automatiserade materialhanteringsarbetsflöden för sömlös arbetsstyckeöverföring mellan robotstyrda och manuellt konfigurerade stationer. Strikta mekaniska låsslag och toleranskontroller för positioneringsstift tillämpas i massproduktion för att garantera långvarig lokaliseringsstabilitet under blandade manuella produktionsförhållanden.
Felmeddelande
Ett stort antal maskinverkstäder äger redan mogna manuella fixtursystem. När anläggningschefer planerar att införa robothantering, antar de ofta att ett köp av en robotarm enbart kommer att ge ljus-släckta produktionsresultat. I verkligheten är robotkroppar bara rörelseexekverande enheter. Utan matchad sluteffektomkopplingshårdvara kan robotar inte på ett tillförlitligt sätt ta tag i, lyfta och lokalisera befintliga pallar och fixturer på produktionsplatsen.
Vilka negativa konsekvenser kommer från dåligt matchade robotgrepphårdvara?
Lös koppling, förskjutet greppläge eller oavsiktlig pall tappar kan inträffa under höghastighetsrobotrörelser. Många automationsprojekt lider av låg drifttid, inte på grund av fel på robotstyrenheten, utan på grund av inkompatibel anslutningshårdvara mellan robotfläns och arbetsstyckesbärare.
Hur bevarar du befintliga arbetsflöden för manuell installation efter att du har lagt till robothårdvara?
Många tidiga automatiseringstransformationsscheman tvingar verkstäder att välja helautomatiskt läge och överge bekväma manuella ingrepp. I verklig produktion med små partier, behöver operatörerna fortfarande manuellt ladda specialformade ämnen, inspektera halvfärdiga delar eller hantera nödmontering av arbetsstycket.
Används robot-end switching hårdvara endast för helt obevakad massproduktion?
Detta är ett vanligt missförstånd. Det ger också stort värde för halvautomatiska hybridlägesverkstäder. Operatörer kan slutföra komplexa manuella förberedelser offline, och robotar tar ansvar för repetitiva lasttransportuppgifter.
Funktionella skillnader
Robot snabbbyte av griptrågkoppling: Denna mellanliggande anslutningskomponent upprättar ett stabilt mekaniskt matchningsförhållande mellan gripmoduler och målpallar. Den absorberar mindre positionsavvikelser som genereras av robotrörelsepositioneringsfel och undviker stela kollisionsskador mellan mekaniska strukturer under höghastighetsöverföringscykler.
N160 Robot Quick Change Gripper Module: Denna kärnflänsmonterade modul fungerar som basenhet installerad direkt på robotens utgångsfläns. Den tillhandahåller ett standardiserat låsgränssnitt för efterföljande griparmar, vilket möjliggör snabbt byte av olika ändverktyg utan att ändra robotprogramparametrar upprepade gånger.
N160 Gångjärnslänkarm för Robot Quick Change Gripper: Den rörliga utförande armen som fysiskt kommer i kontakt med pallens yttre konturer. Dess strukturella kontur är optimerad enligt pallkantens geometri, vilket ger en stabil gripkraft i omslagsstil. Det förhindrar halka under acceleration och retardation under robotens rörelser.
Kärnutvärderingsindikatorer
Hur bekräftar man om den nominella belastningen matchar faktiska produktionskrav?
Användare kan inte bara hänvisa till robotarms nominella lastdata. De måste beräkna totalvikten inklusive gripmodul, länkarm, pall, fixtur och rå arbetsstycke. Överskridande av kompositbelastning kommer att påskynda mekaniskt slitage och orsaka dolda fallrisker.
Varför är den upprepade positioneringsnoggrannheten för gripverkan lika viktig som nollpunktschuckens noggrannhet?
Även om chuckar på maskinsidan har precision på mikronnivå, om robotgriparen producerar stora positionsavvikelser under plockning och placering av pallar, kommer den totala systemnoggrannheten att minska kraftigt. Positioneringsfel på greppsidan kommer att överföras till hela arbetshållarslingan.
Vilka miljöfaktorer bör beaktas för hårdvara i robotänden?
Robotsluteffektorer arbetar inuti verktygsmaskiners perifera zoner, stänkt av skärande kylvätska, metallspån och oljedimma. Ytbehandling av hårdvara och tätningsprestanda måste motstå korrosion och spånstopp i fogarnas rörliga positioner.
Hur realiserar man sömlös dockning med perifer nollpunkts-arbetshårdvara?
Vilka förutsättningar krävs för att samarbeta med UPC Zero Point Positioning Series?
Håll konsekventa ytterkonturgripande dimensioner för målpallar. Gångjärnets länkarmsgeometri måste motsvara UPC-seriens pallkantstruktur, så att robotar kan genomföra stabila plockningsåtgärder för robotkompatibla pallar.
Vilka fördelar ger matchning med Zero Point Pallet Series?
Med brickkopplingsadaptern kan robotar även hantera vanliga manuellt använda pallar. Butiker behöver inte byta ut alla befintliga pallar för att realisera halvautomatisk transformation, vilket skyddar tidigare hårdvaruinvesteringar.
Vilka dolda risker bör undvikas vid hybriddrift?
Förhindra blandad användning av pallar med olika ytterdimensioner i ett robotarbetsområde. Olika konturstorlekar kommer att orsaka felaktiga grepppositioner. Strikt hantering av pallklassificering bör utföras på plats.
Hårdvarumaterial och processegenskaper
De viktigaste strukturella kropparna av gripmoduler och länkarmar använder höghållfast legerat stål. Nyckelkontakt- och låsytor tar emot uppkolande härdning och precisionsslipning. Varje färdig komponent klarar upprepade cykliska utmattningstestningar före leverans. Strukturell deformation är strikt kontrollerad under märkta fulllastförhållanden.
Flänsanslutningsdimensioner följer vanliga standarder för industrirobotgränssnitt. Nyckelpositioner för installationshål bibehåller utbytbarheten, vilket minskar sekundärt modifieringsarbete under installationen på plats.
Skräddarsydda anpassningstjänster omfattar justering av greppslag, speciella flänskonverteringsplattor och slitageskyddande ytbehandling, för att passa icke-standardiserade pallkonturer och olika robotmärken.
Anmärkningar om programmet
Gripkomponenter på robotsidan utsätts för frekventa accelerations- och retardationspåverkan under varje rörelsecykel. Spånansamling inuti gångjärnslederna ökar rörelsemotståndet och ger gripförskjutning. Periodisk fogrengöring och smörjning måste ingå i checklistorna för dagligt underhåll av utrustning. Kontinuerlig drift utan rutinmässigt underhåll kommer gradvis att försämra gripstabiliteten, även för välkonstruerade automationskomponenter.





- View as
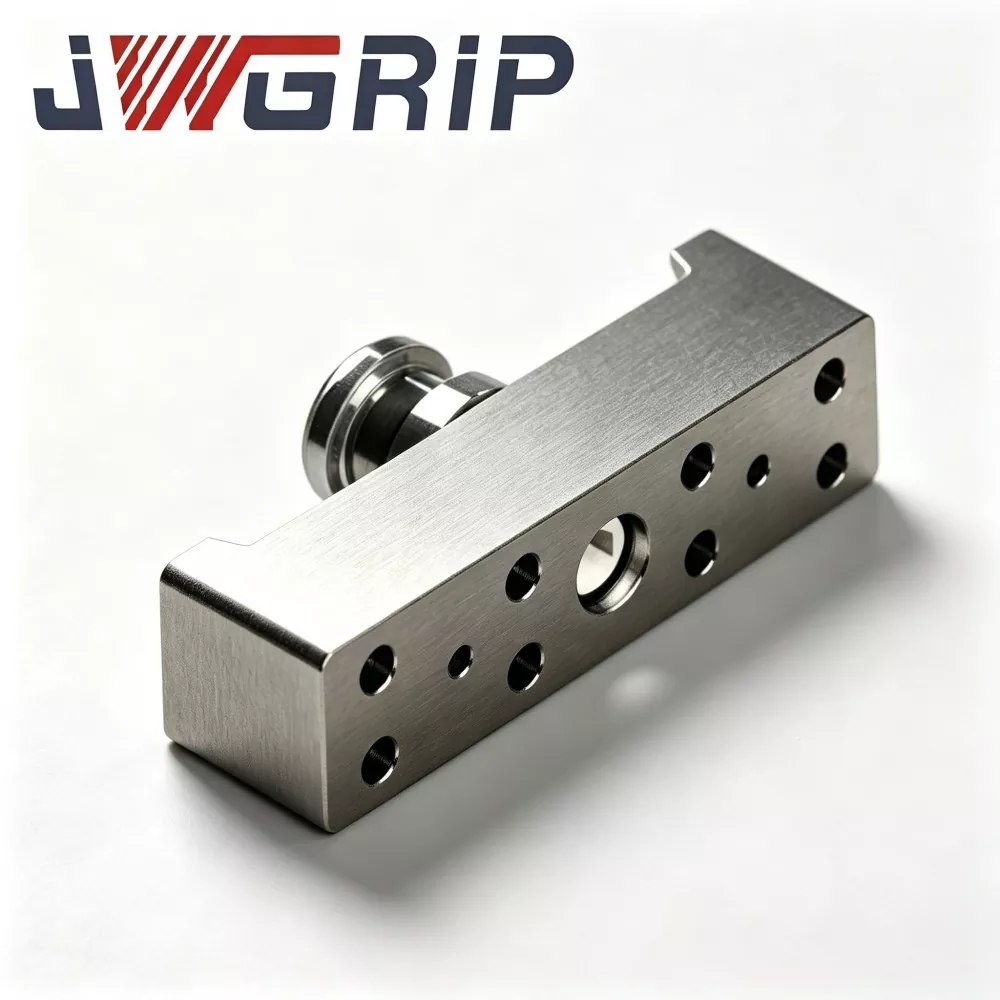
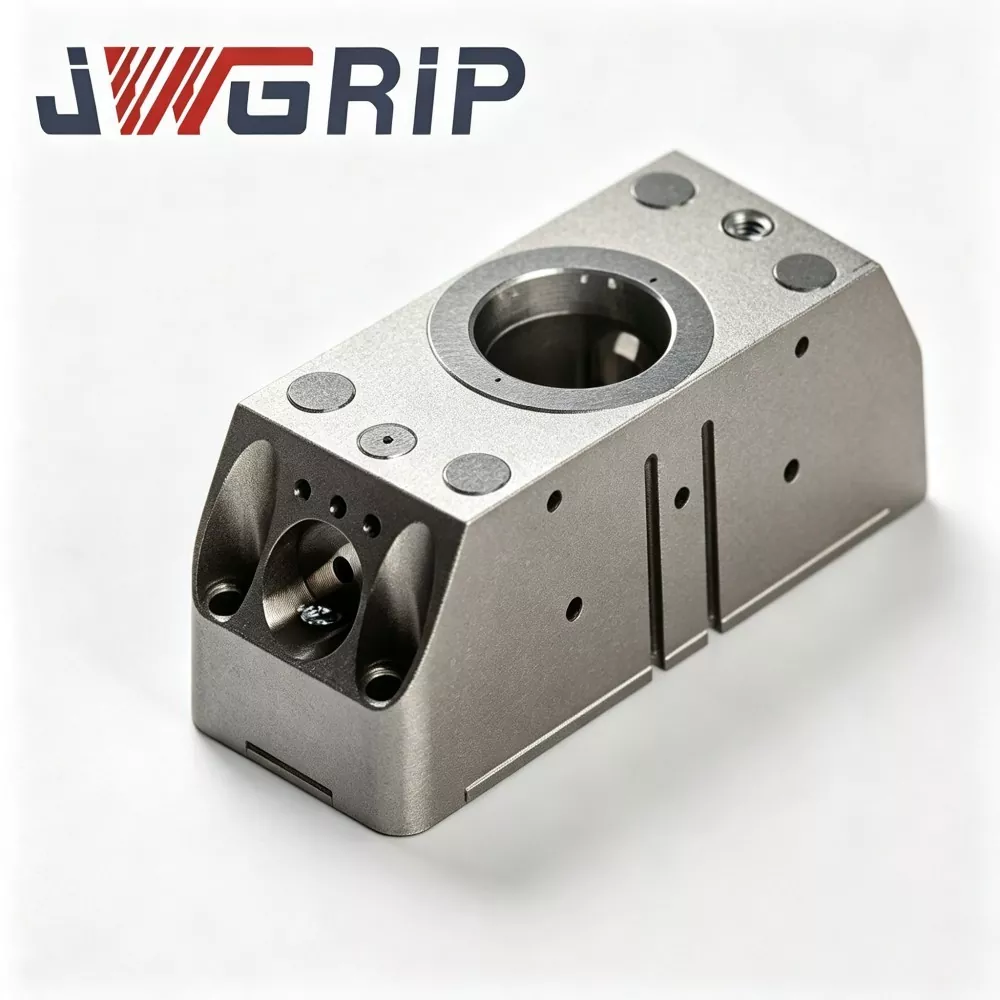
N160 Gångjärn Länkarm för Robot Quick Change Gripper
JWGRIP är den professionella tillverkaren och leverantören av N160 Hinge Linkage Arm för Robot Quick Change Gripper i Kina, och tillhandahåller Factory Direct-service med standardprodukter fullt i lager för att stödja global automationsprojektinstallation och verkstadsunderhåll. Det är en högpresterande kärnkraftstransmissions gångjärnsvippkomponent som är speciellt konstruerad för N160-seriens robot-snabbbyte-gripmoduler. Den integrerar den optimerade kraftöverföringsstrukturen och varmsmidda integrerade formningstekniken i en enda funktionell enhet, som fungerar som den viktigaste kinematiska delen som omvandlar den linjära kolvens drivkraft till svängande klämrörelse för gripkäften.
N160 Robot Quick Change Gripper Module
JWGRIP är den professionella tillverkaren och leverantören av N160 Robot Quick Change Gripper Module i Kina, som stödjer upphandling av bulkorder och tillhandahåller äkta fabrikspris för globala automationsprojektpartners. Det är en nyligen uppgraderad integrerad robot-end-of-arm-exekveringsenhet speciellt designad för moderna flexibla obemannade produktionslinjer. Genom att innovativt integrera pneumatisk parallellgripare och robotsnabbbytesgränssnitt i en enda modulkropp, eliminerar den behovet av separata snabbväxlingsskivor och oberoende gripenhet, vilket inte kräver några flerskiktsanslutningsflänsar eller övergångstillbehör.
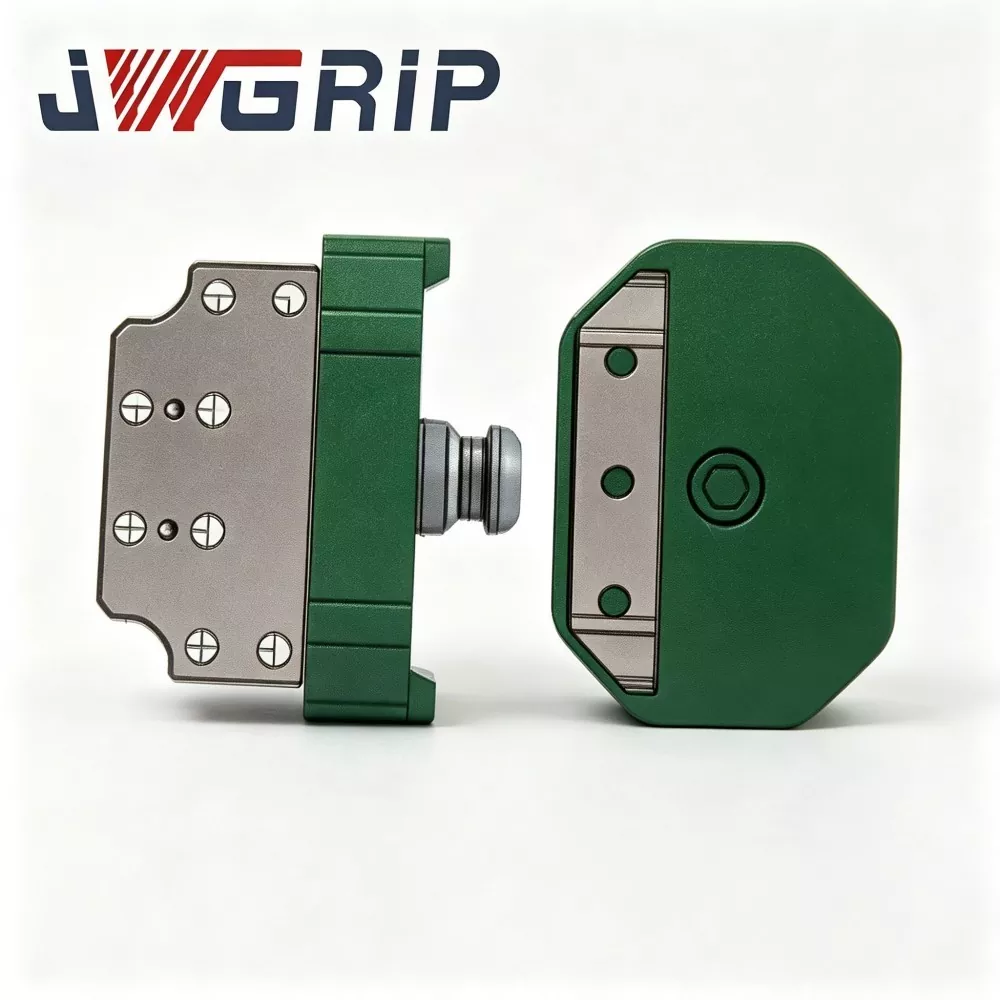
Robot Quick Change Gripper Tray Coupling
JWGRIP är tillverkare och leverantör av professionell Robot Quick Change Gripper Tray Coupling i Kina. Det är en avancerad integrerad robot-sluteffektomkopplingskomponent speciellt designad för flexibla obemannade automatiserade produktionslinjer. Den integrerar strukturell konfiguration av höghållfast legerat stål och precisionsslipningsprocess i en enda enhet, och realiserar helautomatisk robotverktygsväxling utan manuellt ingripande under byte av gripdon, brickor och andra ändverktyg.
JWGRIP är en professionell Robot Quick Change Gripper Series tillverkare och leverantör i Kina. Vi välkomnar dig varmt till grossistprodukter av hög kvalitet till konkurrenskraftiga priser från vår fabrik.
Nyheter Rekommendationer