Svenska
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






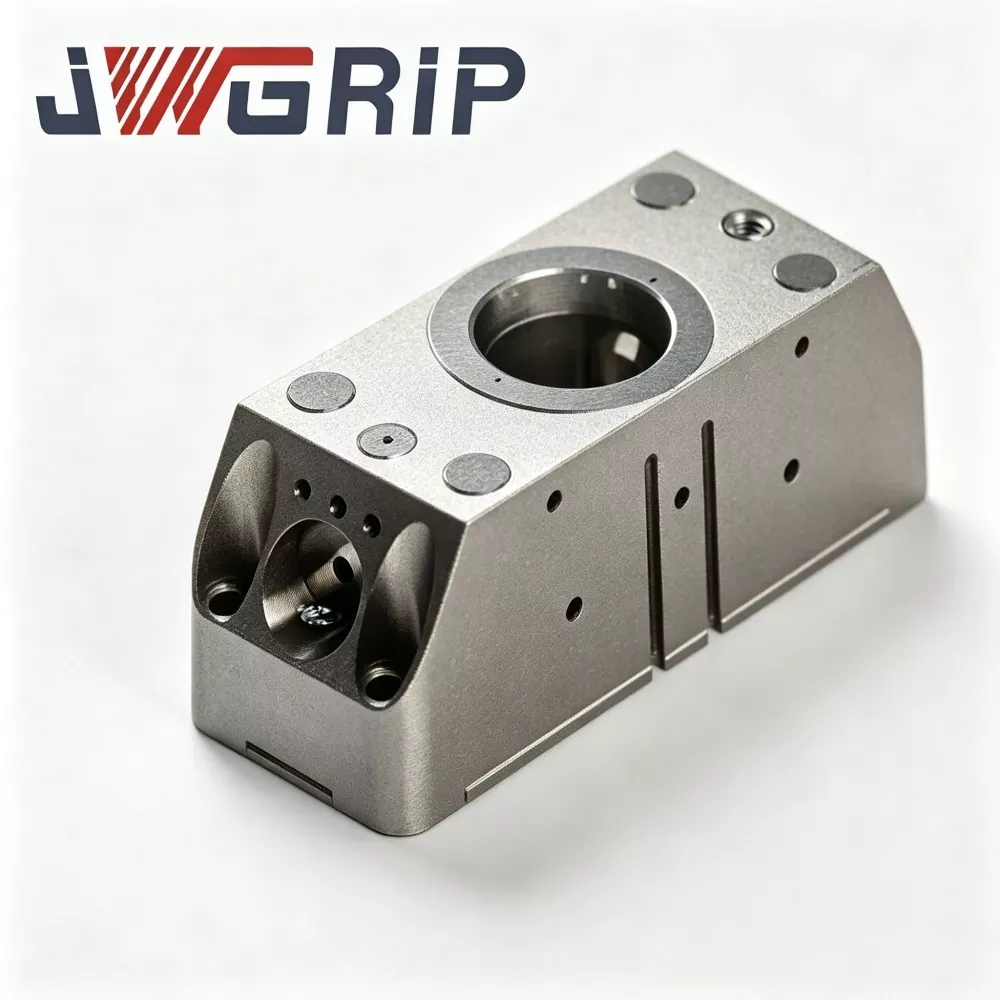
N160 Robot Quick Change Gripper Module
JWGRIP är den professionella tillverkaren och leverantören av N160 Robot Quick Change Gripper Module i Kina, som stödjer upphandling av bulkorder och tillhandahåller äkta fabrikspris för globala automationsprojektpartners. Det är en nyligen uppgraderad integrerad robot-end-of-arm-exekveringsenhet speciellt designad för moderna flexibla obemannade produktionslinjer. Genom att innovativt integrera pneumatisk parallellgripare och robotsnabbbytesgränssnitt i en enda modulkropp, eliminerar den behovet av separata snabbväxlingsskivor och oberoende gripenhet, vilket inte kräver några flerskiktsanslutningsflänsar eller övergångstillbehör.
Denna högpresterande N160 Robot Quick Change Gripper Module har en höghållfast flygaluminiumlegering och en låskärna av härdat legerat stål, med enastående hållbarhet och stabil mekanisk prestanda. Genom att överge den traditionella delade kombinerade strukturen minskar den effektivt kumulativa positioneringsfel orsakade av flerskiktsanslutning och monteringsavvikelser på plats. Modulen har klarat miljontals cykliska utmattningstester och överensstämmer helt med CE-mekaniska säkerhetsstandarder, och upprätthåller en långsiktig stabil drift i högfrekventa cykliska grip- och växlingsscenarier.
Färdiga med fullständiga interna tillverkningsprocedurer inklusive råmaterialinspektion, CNC-precisionsbearbetning, vakuumvärmebehandling, ythärdning och cyklisk fulllastverifiering, levererar varje enhet konsekvent högkvalitativ prestanda. Den är allmänt användbar för montering av nya energikomponenter, hantering av smådelar till bilar, 3C-precisionsgripande av arbetsstycken och sortering av hushållsapparater. Den stöder provköp av en enhet och samarbete med stora partier, den är utrustad med kompletta 2D/3D-ritningsdata, installationsvägledning och teknisk support på distans, vilket kraftigt minskar monterings- och kalibreringsbelastningen på plats och förkortar renoveringscykeln för intelligenta flexibla produktionslinjer för diskreta tillverkningsföretag.
Utformning av integrerad modul
I takt med att tillverkningen går över till produktionsläge med flera varianter och små serier kräver mer automatiserade produktionslinjer en enda industrirobot för att utföra flera gripuppgifter.
Traditionellt köper systemintegratörer snabbväxlingsskiva och pneumatiska gripdon separat, sätter ihop dem på robotfläns under driftsättning på fältet.
Denna lösning ger många dolda problem:
1. Flera passande flänsar staplar dimensionstoleranser, vilket försämrar den totala repeterade positioneringsnoggrannheten.
2. Exponerade externa luftslangar lider av friktionsskador under frekventa verktygsbytescykler.
3. En stor mängd arbetstimmar går åt för montering och kalibrering på plats.
N160 Robot Quick-Change Gripper Module är utvecklad för att lösa ovan nämnda praktiska smärtpunkter. JWGRIP integrerar snabbväxlingslåsmekanism, gaskretskanal och parallella gripbackar i en kompakt modulenhet.
Hela setet är uppdelat i:
① Soft på robotsidan (permanent monterad på robotfläns)
② Utbytbar gripmodul på verktygssidan
Efter engångsinstallation av robotsidans bas på robotflänsen kan roboten avsluta automatiskt verktygsbyte genom att docka olika verktygsmoduler utan upprepad demontering av flänsar på plats.
Standard N160 Robot Quick Change Gripper Module i lager täcker flera gripkraftsgrader, som kan matcha de flesta vanliga sexaxliga industrirobotar och samarbetsrobotar. För projekt i specialskick kan skräddarsydda tjänster och OEM-tjänster aktiveras. Oavsett om det gäller provköp i små partier eller massbeställningar, kan kunderna få fabriksprisstöd från vår direkta leveranskanal.
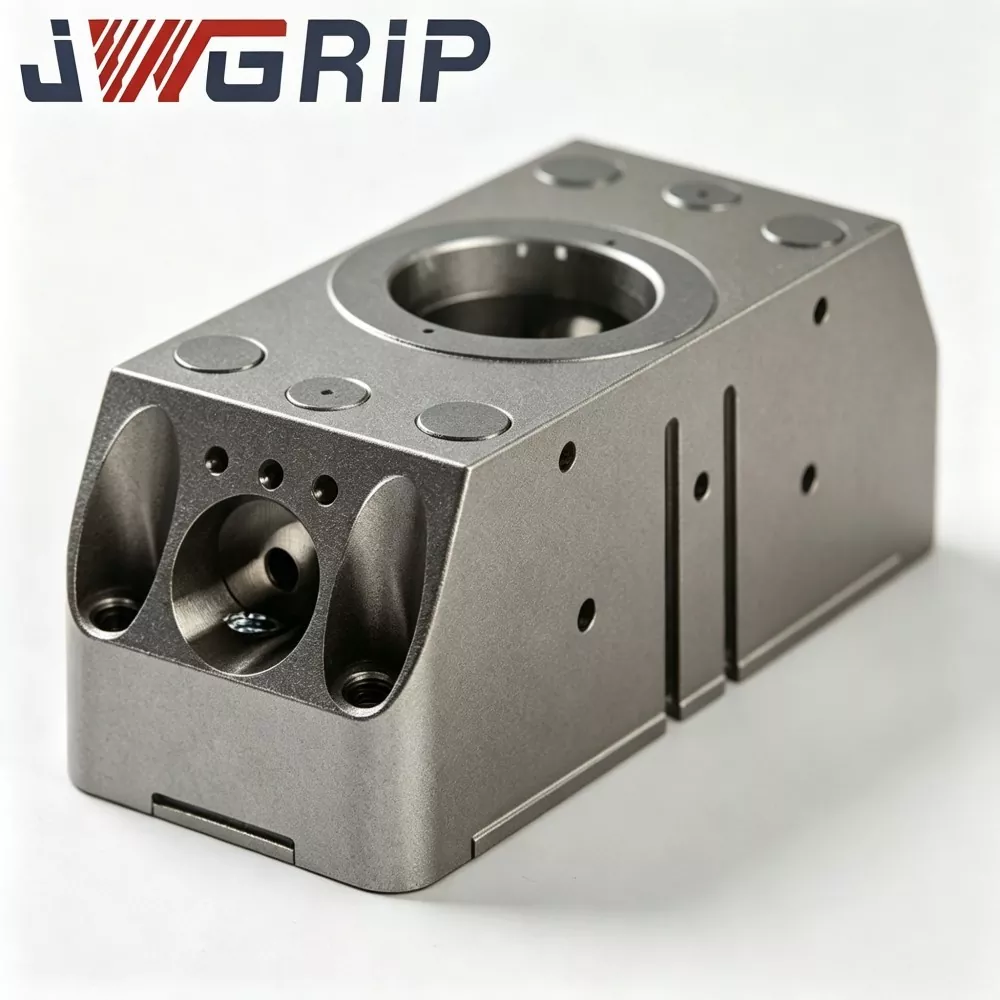

Produktdefinition och kärnsammansättning
N160 Robot Quick-Change Gripper Module är en integrerad robot sluteffektor som organiskt kombinerar robotens snabbväxlingsgränssnitt och parallella pneumatiska gripdon. Till skillnad från diskreta komponenter som behöver sekundär montering på kundplatsen, avslutar varje N160 Robot Quick-Change Gripper Modul montering, luftkretsfelsökning och cykliskt prestandatest i JWGRIP-fabriken innan leverans.
Uppdelning av kärnsammansättning:
1. Masterbas på robotsidan och permanent fäst på robotens utgångsfläns. Den innehåller: - Pneumatisk inloppskanal - Mekanisk låsande drivenhet - Inbyggd statusåterkopplingssensor
Denna komponent förblir monterad på robotarmen utan frekvent demontering.
2. Slavgriparmodul på verktygssidan Utbytbar arbetsenhet, inklusive: - Låsande passande växel i legering – Högprecisionsstifthål – Inbyggda interna gaspassager – Parallella gripbackar
Flera uppsättningar av moduler på verktygssidan med olika käftprofiler, gripkraft och slag kan förberedas för olika arbetsstycken.
Arbetsflöde:
När roboten förflyttar sig till stationen för verktygsvila driver tryckluft den mekaniska låsanordningen inuti robotsidans bas för att kopplas in med växelsatsen på verktygssidan. - Högprecisionslokaliseringsstift realiserar hög noggrannhet positionering - Interna gaspassager komplett pneumatisk anslutning för gripdonskörning - Sensor matar tillbaka låsnings- och upplåsningssignalen till robotstyrenheten för att realisera säkerhetsförreglingskontroll
Många tillverkare av N160 Robot Quick-Change Gripper Module levererar endast separata reservdelar, vilket lämnar monterings- och toleranskontrollarbete för integratörer. Vår integrerade design överför de flesta monteringsrelaterade riskerna till produktionslänkar i fabriken, vilket minskar osäkerheten för slutanvändarprojekt.
Kärnprestanda och strukturella funktioner
1. Integrerad modulär struktur för att minimera toleransstapling
Advanced N160 Robot Quick-Change Gripper Module avbryter mellanliggande övergångsfläns mellan snabbväxlingsskiva och gripdon. Nyckelmatchande ytor bearbetas och kalibreras inuti fabriken. Den upprepade positioneringsnoggrannheten efter dockning kan nå ≤±0,010 mm, vilket säkerställer stabil greppprecision för högprecisionsmonteringsscener.
2. Inbyggd mekanisk självlåsning och elektrisk signalspärr
Följ CE mekaniska säkerhetskrav. Även om tryckluftskällan stängs av av misstag under driftprocessen, håller mekaniska låständer fortfarande ingrepp för att förhindra att modulen på verktygssidan tappar. Roboten kan endast utföra rörelseinstruktioner efter att ha mottagit "helt låst" återkopplingssignal från sensorn, vilket ger säkerhetsskydd för obemannade verkstäder.
3. Inbäddad intern gaskretslayout
Gaskanaler är inbäddade i modulhölje istället för externa exponerade slangar. - Minskar risken för nötning av rörledningen orsakad av frekventa verktygsbyten - Minskar felsannolikheten för luftläckage och foglossning vid långvarig cyklisk produktion
4. Lättunderhållbar modulär bärdeldesign
Viktiga förbrukningskomponenter inklusive tätningsringar, styrande glidblock och styrstiftshylsor antar oberoende modulär design. Vid regelbundet underhåll byter användare endast lokala slitdelar utan att ta bort hela modulen från robotflänsen. Det förkortar stilleståndstiden för utrustningens underhåll.
5. Brett utbud av kompatibilitet och flexibel anpassad support
Standard N160 Robot Quick Change Gripper Module i lager anpassar sig till de flesta vanliga industrirobotar och kollaborativa robotar. När du står inför speciell käftform, ultra-stor slaglängd, speciell monteringshålslayout eller anti-korrosionskrav, kan kundanpassad och OEM-service realiseras.
6. Strikt fabriksverifiering före leverans
Som professionell leverantör av N160 Robot Quick-Change Gripper Module måste varje färdig produkt genomgå: Gripkraftsdetektering, lufttäthetsinspektion, Tusentals gånger låsning-upplåsning och gripare öppning-stängning cykliskt test
Kvalitetsverifiering
1. Besiktning av inkommande råmaterial
Kemisk sammansättning och hårdhetstest för råstänger av aluminiumlegering och legerat stål; avvisa okvalificerad råvara.
2. CNC-grovbearbetning och finbearbetning
Processhus, låsväxel, käftbas och lokaliseringskomponenter. Strikt kontroll av dimensionstolerans.
3. Vakuumvärmebehandling och ytbehandling
Släck och härdning av legerat stål låskärna och lokaliseringsstift för högre hårdhet och slitstyrka; hårdanodiserat hölje av aluminiumlegering.
4. Precisionsslipning
För nyckelytor och stifthål, garantera ytjämnhet och dimensionell tolerans.
5. Monteringsprocedur
Montera låsenhet, glidande styrdelar, tätningsringar och inbyggd sensor, komplett invändig gaskretslayout.
6. Förtest av halvfabrikat
Lufttäthetsinspektion, kalibrering av gripkraft, åtgärdsfelsökning och verifiering av signalåterkoppling.
7. Utmattningstest för cyklisk belastning
Varje färdig N160 Robot Quick-Change Gripper Module kör tusentals låsning-upplåsning och griparens öppning-stängningscykler under simulerad arbetsbelastning. Misslyckade produkter kommer att omarbetas.
8. Slutbesiktning, serienummermärkning och lagerhållning
Kvalificerade produkter blir N160 Robot Quick-Change Gripper Module i lager.
Applikationsscenarier för flera branscher
1. Montering av ny energikomponent
Battericellstapling, modulhantering, kopplingsmontage. Integrerad moduldesign undviker toleransstapling, vilket säkerställer exakt greppposition för högvärdiga nyenergikomponenter.
2. Hantering av smådelar för fordon
Motorns små komponenter, fästelement, interiördelar av plast. Snabbt automatiskt verktygsbyte stöder monteringslinjer för blandade partier för fordon.
3. 3C precisionsgrepp om arbetsstycket
Mobiltelefonkomponenter, bärbara skal, elektroniska kontakter. ≤±0,010 mm upprepningspositioneringsnoggrannhet uppfyller 3C-monteringskraven med hög precision.
4. Sortering av komponenter för hushållsapparater
Plastskal, metallfästen, motorkomponenter. Flera verktygsmoduler med olika käftprofiler anpassar sig till olika geometrier för hushållsapparater.
5. Allmänna flexibla automationsstationer
Multi-variety small-batch produktionslinjer som kräver en robot för att hantera flera deltyper. Förmonterad integrerad modul förkortar idrifttagningscykeln avsevärt.
Nyckelpunkter för installation och driftsättning
1. Montera huvudbasen på robotsidan på robotflänsen; Dra åt monteringsbultarna strikt enligt de vridmoment som anges i den officiella dokumentationen. Undvik fastsättning med övermoment som kan orsaka mikrodeformation av baskroppen.
2. Förbered verktygsstödstationen för att placera lediga gripmoduler på verktygssidan. Garanterar positioneringsnoggrannhet för verktygsstöd för att stödja stabil automatisk dockning.
3. Komplett pneumatisk kretsanslutning för robotsidans bas; installera luftfiltrets tryckregulatorenhet på framsidan av tryckluftsinloppet. Stabilisera arbetslufttrycket inom 0,5-0,7 MPa.
4. Anslut sensorsignalkabeln till robot-PLC IO-port; verifiera lås-status-feedback-signal logik; konfigurera robotens rörelseförreglingslogik: roboten ska inte utföra höghastighetsrörelser om inte en "helt låst" signal tas emot.
5. Utför manuell dockningssimulering i jogläge först innan produktionen sker automatiskt. Kontrollera dockningens jämnhet, lufttäthet och korrekthet för signalåterkoppling. Eliminera risker för mekaniska störningar.
6. Kompilera underrutiner för verktygsändring av robotprogram; definiera säkert närmande avstånd och parametrar för dockningshastighet. Undvik hårda höghastighetskollision mellan master-bas och slav-modul.
Upphandling & Projektutvärdering
Kärnvärdet för JWGRIP N160 Robot Quick Change Gripper Module:
① Integrerad enkroppsdesign som kombinerar snabbväxlingsgränssnitt och parallell gripare, vilket eliminerar mellanliggande flänstoleransstapling
② ≤±0,010 mm repeterad positioneringsnoggrannhet
③ Mekanisk självlåsande + elektrisk signal dubbel säkerhetsmekanism, CE-kompatibel
④ Inbäddad intern gaskretslayout, undviker nötning av yttre rör
⑤ Modulära utbytbara slitdelar, låg underhållskostnad
⑥ Multi-grip-kraft-kvalitet produktmatris, kompatibel med vanliga industriella och kollaborativa robotar
⑦ In-house tillverkning i hela processen, strikt cyklisk verifiering före leverans
Det löser viktiga flaskhalsar för automationsstationer:
Kumulativ tolerans från delad snabbväxlingsskiva + gripenhet
Lång monterings- och kalibreringstid på plats
Externt luftrörsnötning och luftläckagefel
Säkerhetsrisk för att verktyget tappar under lufttillförseln
Hög underhållskostnad från icke-modulära slitdelar
Påminnelser om projektutvärdering:
1. Bekräfta den faktiska robotflänsens dimension och den erforderliga nominella belastningen (tänk på dynamisk slagbelastning, inte bara statisk vikt av gripdon + arbetsstycke). Reservera tillräcklig säkerhetsmarginal.
2. Klargör kraven på gripkraftsgrad, käftöppningsslag och käftprofil för målarbetsstycken.
3. Verifiera verkstadens tryckluftskällas kvalitet och tryckstabilitet; rekommenderar en kombination av luftfiltertryckregulator om trycket fluktuerar kraftigt.
4. Bekräfta robot-PLC IO-resurs tillstånd för mottagning av låsstatussignal. JWGRIP tillhandahåller gratis dokumentation för elektriskt gränssnitt.
5. Standardlagerversioner ger snabb leverans; anta skräddarsydd / OEM-tjänst för specialfläns, specialtätningsgrad (IP-uppgradering), speciell käftprofil eller ultra-storslagskrav.
FAQ
F1: Kan N160 Robot Quick-Change Gripper Module realisera helautomatiskt verktygsbyte utan manuell bultdemontering?
Ja. N160 Robot Quick Change Gripper Module svarar på pneumatisk styrsignal från robotsystemet och slutför låsning-upplåsning automatiskt. Verktygsbyteslogik kan integreras i robotprogrammet. Verktygsförvaringsställ för placering av lediga verktygsmoduler måste förberedas på plats.
F2: Behöver jag storskalig koordinatomkalibrering varje gång jag byter moduler på verktygssidan?
Under korrekt installationsskick, upprepa positioneringsnoggrannheten ≤±0,010 mm. Storskalig omkalibrering är onödig; mindre finjusteringar kan avslutas under den första idrifttagningen.
F3: Min robotfläns är icke-standard, kan jag använda N160 Robot Quick-Change Gripper Module?
N160 Robot Quick-Change Gripper Module i lager modeller passar vanliga robotflänsar. För icke-standardgränssnitt kan kundanpassade och OEM-tjänster modifiera monteringsflänsen enligt kundens ritningar.
F4: Vad händer om lufttillförseln avbryts av misstag vid robotrörelse?
Mekanisk självlåsande struktur är inbyggd. Även tryckluft försvinner, låsande tänder fortsätter att gripa in för att förhindra att modulen på verktygssidan tappar. Upplåsning kan endast utlösas när upplåsningssignal och giltigt lufttryck finns samtidigt.
F5: Vilken underhållscykel ska jag följa för N160 Robot Quick-Change Gripper Module?
Under 24-timmars kontinuerlig produktion, inspektera förbrukningsdelar var 250 000:e cykel, rengör referensytan och lägg till antislitagefett. Förkorta underhållsintervallet för tunga dammverkstäder.
F6: Kan N160 Robot Quick-Change Gripper Module fungera under stänkbenägen verkstad?
Standardversionen når IP53-klass, passar för vanlig verkstad. För stänkbenägen, hög luftfuktighet och lätt korrosiv miljö, välj skräddarsydd N160 Robot Quick-Change Gripper Module med uppgraderad tätning och anti-korrosionsbehandling.
Skicka förfrågan
Kontaktinformation
-
Adress
Nr 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong-provinsen, Kina
-
Tel
-
E-post
Välkommen att skicka förfrågan till JWGRIP. Vårt professionella tekniska team och försäljningsteam kommer att tillhandahålla gratis armaturval, anpassad lösningsdesign och korrekt offert.
Nyheter Rekommendationer